NVIDIA apresenta novas tecnologias para acelerar simulações e aprendizado em robótica. A empresa lança Isaac ROS 5.0 e ferramentas de inferência multi-GPU. A Hygon também entra no setor com processadores para edge AI.
NVIDIA lança Isaac ROS 5.0, ferramenta baseada em GPU para acelerar simulações e aprendizado em robótica. A atualização inclui suporte a ROS Lyrical e Ubuntu 24.04, além de novas habilidades para configuração e manipulação. A empresa também apresenta TensorRT multi-device inference, que permite executar redes em múltiplas GPUs a partir da versão 11.0.
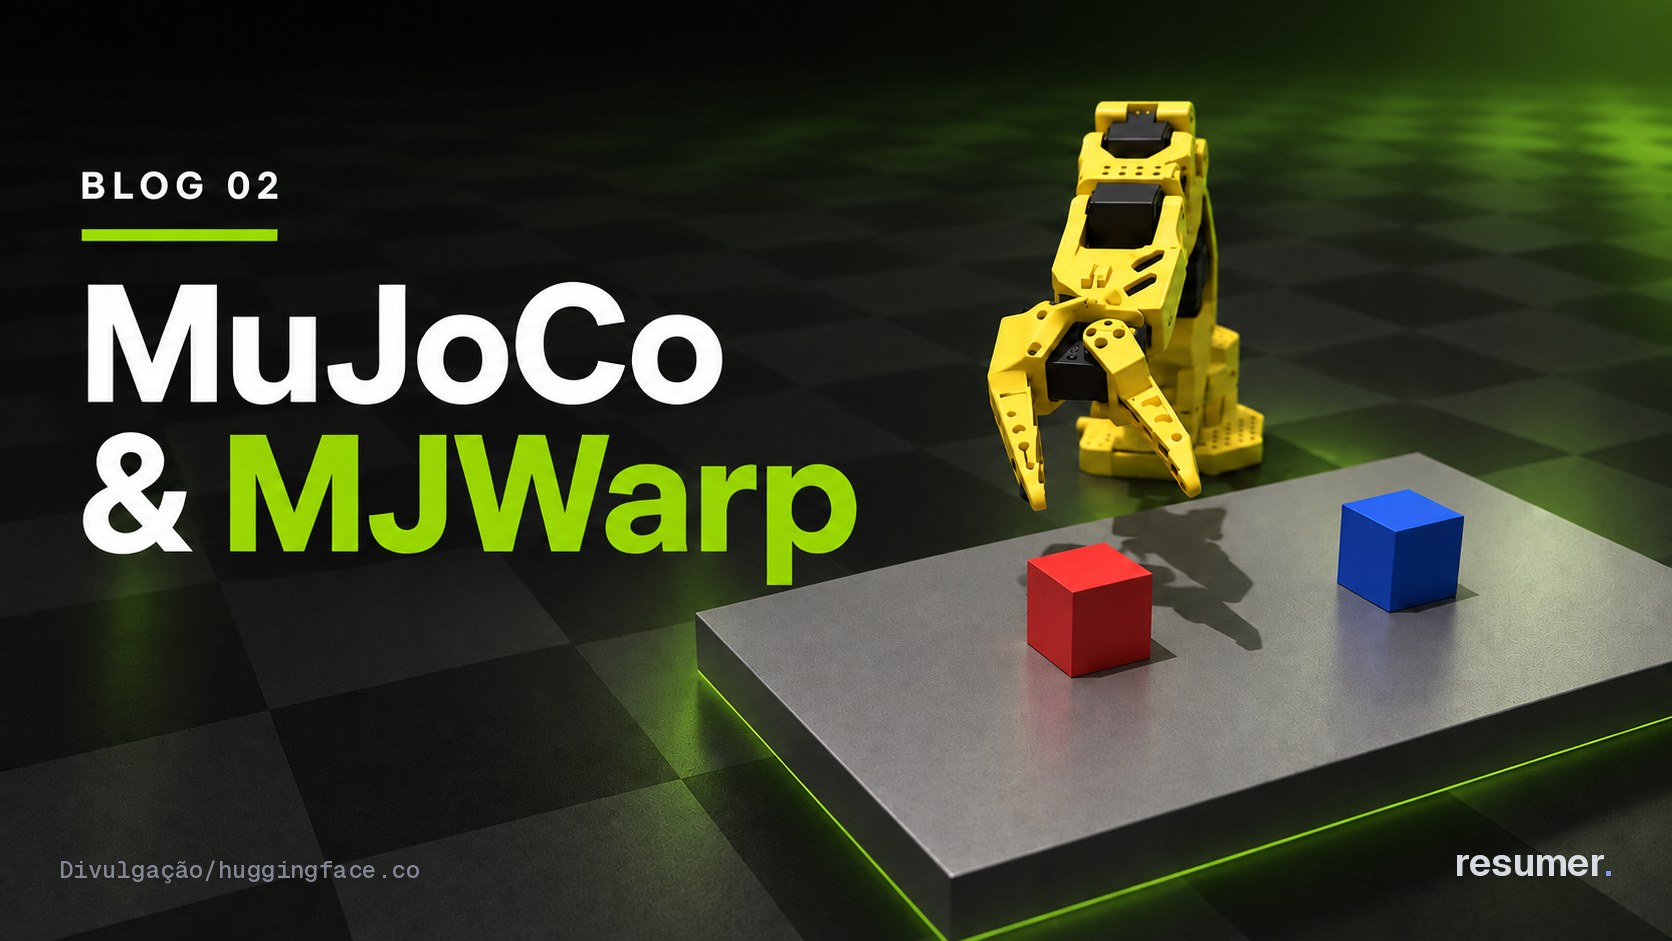
Warp e MJWarp são novas tecnologias que aceleram simulações e aprendizado, com o segundo escalando até 2.048 ambientes paralelos. A apresentação ocorreu durante a ROSCon em Toronto. A Hygon, por sua vez, lança processadores para robótica e edge AI em 22 de setembro de 2026, ampliando a concorrência no setor.
A tecnologia da NVIDIA é gratuita e aberta, facilitando a adoção por desenvolvedores e pesquisadores. Isaac ROS 5.0 traz documentação compatível com agentes AI, facilitando a integração com sistemas de inteligência artificial. A versão também suporta a nova versão do Ubuntu, ampliando a flexibilidade dos desenvolvedores.
Ficha técnica
| Item | Especificação |
|---|---|
| Tecnologia | TensorRT multi-device inference |
| Versão da Tecnologia | TensorRT 11.0 |
| Ferramentas | Warp e MJWarp |
| Capacidade de Simulação | até 2.048 ambientes paralelos |
Ubuntu 24.04 e TensorRT 11.0 aceleram simulações de robótica
Isaac ROS 5.0 ganha suporte a Ubuntu 24.04, sistema operacional que oferece melhorias em segurança e desempenho. Isso permite que desenvolvedores rodem simulações mais estáveis e rápidas.
Isso acelera o processamento de dados em ambientes complexos. Com até 2.048 ambientes paralelos, MJWarp escala simulações de robótica para grandes volumes. Isso reduz o tempo de treinamento e aumenta a eficiência.
A nova versão é gratuita e aberta, facilitando o acesso a recursos avançados. Isaac ROS 5.0 também suporta ROS Lyrical, framework que simplifica a integração de algoritmos de navegação e percepção. Isso facilita a criação de robôs mais inteligentes e autônomos. A tecnologia multi-GPU do TensorRT permite distribuir cargas de processamento entre várias placas, melhorando a escalabilidade de projetos complexos.
A atualização traz suporte a Ubuntu 24.04 e TensorRT 11.0, que otimizam processos de inferência em múltiplas GPUs. A empresa já vinha desenvolvendo soluções para robótica há anos, com foco em integrar inteligência artificial e hardware.
A nova versão do Isaac ROS permite que desenvolvedores criem e testem aplicações robóticas mais rapidamente, usando agente de IA. Isso reduz a dependência de simulações físicas, acelerando o ciclo de desenvolvimento. A tecnologia já é usada em conferências como o ROSCon, em Toronto, onde foi revelada.
A NVIDIA busca liderar o mercado com inovações em hardware e software para robótica autônoma. A versão 5.0 do Isaac ROS integra novas funcionalidades para agente de IA, permitindo que humanos e sistemas trabalhem juntos na criação de robôs. A NVIDIA já desenvolvia soluções para robótica há anos, mas a atualização traz avanços em agente de IA e suporte a múltiplas GPUs. A Hygon, empresa chinesa, entra no setor com processadores para edge AI, aumentando a competição no mercado.
NVIDIA expande capacidade de processamento com novas ferramentas
NVIDIA troca a abordagem de simulação e aprendizado em robótica com ferramentas aceleradas por GPU, expandindo a capacidade de processamento em múltiplas plataformas. A nova versão do Isaac ROS 5.0 permite integrar ROS Lyrical e Ubuntu 24.04, aumentando a flexibilidade em ambientes abertos. A versão 11.0 do TensorRT também ganha suporte a inferência em múltiplas GPUs, otimizando a eficiência de redes.
Isso amplia a competição no mercado de processadores para robótica e inteligência artificial em dispositivos de borda. A NVIDIA também apresentou Warp e MJWarp, ferramentas que aceleram simulações e aprendizado com modelos MuJoCo em GPUs.
Preço e disponibilidade no Brasil não foram confirmados
- Preço e disponibilidade no Brasil não foram confirmados.
Fontes
- Isaac ros 5 0 agentic open source roboticsblogs.nvidia.com
- Simplifying model serving across multiple gpus with nvidia tensorrt multi device integration in nvidia dynamo tritondeveloper.nvidia.com
- How to use nvidia warp and mjwarphuggingface.co
- Chinas hygon moves beyond data centres embedded processors robotics edge aiscmp.com
- Accelerating a ros 2 node with an ai agent and nvidia isaac rosdeveloper.nvidia.com